1T svetslägesställare med servostyrning
1T Welding Positioner med Servo Control är en svetshjälpenhet som integrerar servokontrollteknik, med en nominell lastkapacitet på 1 ton (1000 kg)....
See Details
Svetslägesställare är mekaniska anellerdningar som roterar, lutar eller ompositionerar ett arbetsstycke för att placera varje svetsfog i det optimala platta eller horisontella läget, medan typer av svetsrobotar hänvisa till de olika automatiserade armkonfigurationerna - ledade, SCARA, kartesiska, kollaborativa och mer - som utför själva svetsen. Används oberoende, förbättrar var och en svetskvalitet och operatörsergonomi. Används tillsammans i en integrerad svetscell, eliminerar de svetsning helt och hållet, minskar cykeltiderna med 30–60 % och möjliggör kontinuerlig, obevakad produktion i industrier från tung tillverkning till precisionselektronik.
A svetspositionerare är ett motordrivet arbetshållningssystem som manipulerar orienteringen av ett arbetsstycke under svetsning så att fogar alltid presenteras för svetsaren eller svetsroboten i det mest tillgängliga och tyngdkraftsgynnsamma läget. Det primära målet är att konvertera överliggande, vertikala och horisontella svetsar – som är långsammare, mindre konsekventa och kräver högre svetsskicklighet – till plana (1G) eller horisontella kälsvetsar (2F), som ger svetsar av högsta kvalitet vid de snabbaste färdhastigheterna.
Svetspositionerare klassificeras efter deras rörelseaxel, belastningskapacitet och tillämpning. De sex vanligaste typerna är:
Vridbordspositionerare roterar arbetsstycket på en enda horisontell axel, vilket gör dem idealiska för periferiska svetsar på cylindriska delar som flänsar, tryckkärl och rörspolar. Lastkapaciteten sträcker sig från 50 kg till över 100 000 kg för tunga industrimodeller. Rotationshastigheten är typiskt 0,1–5 rpm , justerbar för att exakt matcha svetshastigheten.
Tilt-and-rotate positioners tillhandahåller två rörelseaxlar - en lutningsaxel (vanligtvis 0–135°) och en rotationsaxel - vilket gör att komplexa delar kan flyttas till praktiskt taget vilken vinkel som helst utan att lossa. De är den mest mångsidiga standardpositionertypen och används ofta för strukturella tillverkningar, ramar för jordbruksutrustning och vägning av fordonskomponenter 100–10 000 kg .
Headstock-tailstock positioners stöder långa, tunga arbetsstycken mellan två drivna ändar - headstocken (driven) och tailstocken (stödd eller driven). Denna konfiguration är väsentlig för svetsning av axlar, axlar, bommar och balkar där dellängden överstiger 1–2 meter och måste roteras kontinuerligt. Lastkapaciteten sträcker sig från 500 kg till 50 000 kg med centrumavstånd upp till 10 meter eller mer.
Pariserhjulspositionerare monterar två arbetsstyckesfixturer på motsatta sidor av en roterande ram, vilket gör att en del kan svetsas medan den andra laddas eller avlastas – vilket dramatiskt förbättrar bågtiden för att 85–95 % mot 40–60 % på enstationsuppställningar. De används flitigt i robotsvetsceller med stora volymer för fordonschassidelar, hjulnav och avgaskomponenter.
Trunnions positioners roterar stora, skrymmande sammansättningar - såsom bommar för entreprenadmaskiner, vindkraftverks gondolramar och fartygssektioner - runt en horisontell axel med hjälp av två tappringar. Designad för extrema belastningar av 10 000–500 000 kg , är de vanligtvis golvmonterade i tunga tillverkningsverkstäder med överhängande kran.
Kolumn- och bommanipulatorer kombinerar en svetspositionerare med en justerbar bom som placerar svetsbrännaren över stora stationära eller långsamt roterande arbetsstycken. Bommen ger X, Y och Z rörelser av 1–10 meter per axel , vilket gör detta system till standardlösningen för tryckkärls längsgående sömmar, tillverkning av stora tankar och offshore struktursvetsning.
| Typ av lägesställare | Rörelseaxlar | Typisk lastkapacitet | Primär tillämpning |
|---|---|---|---|
| Skivspelare | 1 (rotation) | 50 kg – 100 000 kg | Rör, flänsar, tryckkärl |
| Luta-och-rotera | 2 (lutningsrotation) | 100 kg – 10 000 kg | Strukturramar, ag utrustning |
| Headstock-Tailstock | 1–2 (rotation) | 500 kg – 50 000 kg | Skaft, balkar, långa tillverkningar |
| Pariserhjul (H-ram) | 2 (ramfäste) | 100 kg – 3 000 kg per sida | Robotceller, högvolymdelar |
| Trunnion | 1 (rotation) | 10 000 kg – 500 000 kg | Tung tillverkning, konstruktion |
| Kolumn & bom | 3 (X, Y, Z-rotation) | Stationär / mycket stor | Tankar, tryckkärl, offshore |
Tabell 1: Jämförelse av svetspositionertyper efter rörelseaxlar, belastningskapacitet och primär tillämpning.
Den typer av svetsrobotar täcker ett brett spektrum av mekaniska arkitekturer, var och en konstruerad för olika kombinationer av räckvidd, nyttolast, precision och flexibilitet. Att välja rätt robottyp är lika viktigt som att välja svetsprocessen – fel arkitektur begränsar åtkomsten, minskar repeterbarheten eller ökar cykeltiden i onödan.
Ledrobotar är den dominerande typen inom svetsautomation och står för över 70 % av alla installerade svetsrobotar globalt. Deras sex roterande leder replikerar hela rörelseomfånget hos en mänsklig arm, vilket gör att brännaren får tillgång till komplexa ledgeometrier från praktiskt taget alla vinklar. Lastkapaciteten sträcker sig från 3 kg till 20 kg för svetsbrännare, med räckviddskuvert av 600 mm till 3 100 mm . Positionell repeterbarhet är typiskt ±0,02–0,08 mm .
SCARA-robotar (Selective Compliance Articulated Robot Arm) arbetar i ett horisontellt plan med en vertikal Z-axel, vilket gör dem väl lämpade för punktsvetsning på plana eller svagt krökta enheter som elektronikhöljen, tunnplåtskomponenter och bilinteriördelar. Deras styva vertikala axel ger utmärkt repeterbarhet av ±0,01–0,02 mm men begränsar tillgången till djupt försänkta leder jämfört med 6-axliga ledade robotar.
Kartesiska svetsrobotar rör sig längs tre linjära axlar (X, Y, Z) monterade på en överliggande portalstruktur och täcker arbetskuvert av 1 m × 1 m upp till 20 m × 10 m eller större. De utmärker sig vid svetsning av stora platta paneler, skeppsbyggnadssektioner och brostål där ingen enarmad robot har tillräcklig räckvidd. Deras linjära rörelse gör programmering enkel och vägnoggrannheten extremt hög - vanligtvis ±0,1 mm över stora spännvidder.
Samarbetande svetsrobotar (cobots) är utformade för att arbeta säkert tillsammans med mänskliga operatörer utan fullständig säkerhetsbevakning, med hjälp av kraft-momentsensorer för att upptäcka kontakt och stoppa omedelbart. Svetscobots erbjuder vanligtvis nyttolaster av 5–16 kg och räckvidd av 850–1 300 mm . De är idealiska för små serier, högblandningsproduktion där frekvent omprogrammering behövs - inställningstiden för en ny del kan reduceras till under 30 minuter med hjälp av handstyrd lärarprogrammering.
Sjuaxliga robotar lägger till ett linjärt spår eller en redundant armled till en standard 6-axlig arkitektur, vilket ger roboten en extra grad av frihet att nå runt hinder, bibehålla brännarens vinkel i trånga utrymmen och undvika singularitetspositioner. De används i allt större utsträckning inom flygsvetsning, komplexa strukturtillverkningar och integrerade positionerceller där robotens och positionerns axlar koordineras samtidigt. Spårmonterade 7-axliga system kan täcka linjära avstånd på upp till 50 meter .
Punktsvetsrobotar är ledade robotar med tung nyttolast som är specifikt konfigurerade för att bära motståndspunktsvetspistoler, som vanligtvis väger 40–150 kg . De är ryggraden i produktionen av bilkaross i vitt, där en enda fordonskaross kräver 3 000–5 000 punktsvetsar klar på under 60 sekunder med en koordinerad cell med 10–20 robotar. Nyttolasterna sträcker sig från 100 kg till 500 kg för tunga vapenkonfigurationer.
| Robottyp | Yxor | Nyttolast | Repeterbarhet | Bästa svetsprocess |
|---|---|---|---|---|
| Ledad (6-axlig) | 6 | 3–20 kg | ±0,02–0,08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Punkt-, mikrosvetsning |
| Cartesian (Gantry) | 3–5 | 20–500 kg | ±0,1 mm | SAW, MIG (stora paneler) |
| Samverkande (Cobot) | 6–7 | 5–16 kg | ±0,03–0,1 mm | MIG, TIG (högmix) |
| Sjuaxlig | 7 | 5–20 kg | ±0,02–0,05 mm | TIG, laser, komplex geometri |
| Punktsvetsrobot | 6 | 100–500 kg | ±0,1–0,2 mm | Motståndspunktsvetsning |
Tabell 2: Jämförelse av svetsrobottyper efter axlar, nyttolast, repeterbarhet och rekommenderad svetsprocess.
Integrering svetspositionerares med svetsrobotar skapar en koordinerad fleraxlig svetscell där lägesställarens axlar behandlas som externa robotaxlar — synkroniserad i realtid med robotstyrenheten så att arbetsstyckets rörelse och brännarens rörelse sker samtidigt. Detta är känt som koordinerad rörelse or extern axelkoordination , och det ger flera viktiga fördelar:
Den productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Metrisk | Utan Positioner | Med lägesställare |
|---|---|---|
| Svetsläge | Alla positioner (1G–6G) | Platt/horisontell (1G/2F) |
| Trådmatningshastighet (MIG) | 4–7 m/min | 8–15 m/min |
| Deponeringshastighet | 2–4 kg/h | 5–12 kg/h |
| Omarbetnings-/defektfrekvens | 3–8 % | 0,5–1,5 % |
| Tändningstid (robotcell) | 50–65 % | 85–95 % |
| Operatörens ergonomiska risk | Hög (overhead / besvärlig) | Låg (platt/sittande) |
Tabell 3: Svetsprestandajämförelse med och utan positionerintegration i en robotsvetscell.
Olika kombinationer av lägesställartyp och robottyp är optimala för varje bransch baserat på detaljgeometri, volym och kvalitetskrav:
Bilkaross-i-vit produktion förlitar sig på punktsvetsrobotar (6-axlig, 100–500 kg nyttolast) parat med pariserhjulspositionerare för att uppnå den genomströmning som krävs för massproduktion. En typisk karosseriverkstad utplacerar 200–400 svetsrobotar över flera koordinerade celler, vilket skapar en ny fordonskaross var 60–90:e sekund.
Användningsområden för svetsning av omkretsrör och kärl vridbords- eller headstock-tailstock positioners med ledade MIG- eller TIG-svetsrobotar . Positioneraren roterar röret medan roboten bibehåller en fast brännarposition – en teknik som uppnår svetskvalitet som uppfyller ASME Section IX och API 1104 kodkrav med konsekvent rotpenetrering över fogar från 50 mm till 2 000 mm diameter .
Svetsning med stor panel vid skeppsbyggnadsändamål Kartesiska portalsvetsrobotar med submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 meter lång . Böjda skrovsektioner och T-balkar används tapplägesställare att rotera massiva strukturella enheter (50–200 ton) medan ledade MIG-robotar färdigställer käl- och stumsvetsar.
Kontraktstillverkare med hög mix och lågvolym drar mest nytta av kollaborativa svetsrobotar (cobots) ihop med kompakt luta-och-rotera lägesställare . En cobot-svetscell kan programmeras om för en ny del på under 30 minuter, vilket gör den ekonomiskt lönsam för partistorlekar så små som 5–50 delar — långt under tröskeln på 500 delar som vanligtvis krävs för att motivera investeringar i traditionella robotsvetsceller.
Att matcha rätt lägesställare och robottyp till din applikation kräver utvärdering av fem kärnparametrar:
A svetsfixtur är en statisk spännanordning som håller arbetsstycket i ett fast läge under svetsning. A svetspositionerare är ett motordrivet rörelsesystem som aktivt flyttar och roterar arbetsstycket under eller mellan svetsar. Fixturer prioriterar dimensionell noggrannhet och repeterbarhet; positionerare prioriterar gemensam tillgänglighet och positionsoptimering. I praktiken är fixturer nästan alltid monterade på lägesställare för att få fördelarna med båda.
För applikationer med hög blandning och låg volym, ja – cobots kan vara mer kostnadseffektiva och flexibla. Cobots arbetar dock med lägre hastigheter (vanligtvis 30–50 % långsammare än industrirobotar i svetsläge på grund av säkerhetshastighetsgränser när människor är närvarande) och bär lägre nyttolast. För dedikerad produktion av stora volymer förblir traditionella 6-axliga ledade svetsrobotar överlägsna vad gäller genomströmning, arbetscykel och långsiktig kostnad per svets.
En standard tilt-och-rotera lägesställare lägger till 2 yttre axlar till robotstyrenheten, vilket bringar de totala koordinerade axlarna för en 6-axlig robotcell till 8. En headstock-tailstock med båda ändarna drivna adderar 2 axlar; en pariserhjulspositionerare (ramfixturrotation) lägger till 2–3 axlar. Moderna robotkontroller stöder upp till 18–27 totalt koordinerade axlar , möjliggör komplexa multi-robot, multi-positioner celler.
Alla större bågsvetsprocesser används med svetsrobotar. MIG/MAG (GMAW) är den vanligaste — cirka 65 % av all robotbågsvetsning. TIG (GTAW) används för rostfritt stål och titan som kräver högsta kvalitet. Plasmasvetsning hanterar precisionsnyckelhålssvetsning på tunna material. Lasersvetsning växer snabbt för fordon och elektronik. Nedsänkt båge (SAW) används uteslutande på portalkartesiska robotar för högdepositionssvetsning.
För produktion i medelvolym (5 000–50 000 delar/år) ger en komplett robotsvetscell med positionerintegration vanligtvis avkastning på investeringen i 18–36 månader . ROI drivs av minskad arbetskostnad (en operatör övervakar 2–4 robotar kontra 4–8 manuella svetsare), minskade omarbetningskostnader (defektfrekvensen sjunker från 5–8 % till under 1,5 %) och ökad genomströmning (40–80 % fler delar per skift). Tillämpningar för bilar med stora volymer uppnår ofta ROI under 12 månader .
Ja. För koordinerad rörelse måste lägesställaren konfigureras som en yttre axel medin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 timmar av kalibrering och testning av en utbildad integratör. När det väl har konfigurerats synkroniserar robotprogrammet automatiskt lägesställaren och brännarens rörelse — ingen separat lägesställareprogrammering behövs.
Svetslägesställare och de olika typer av svetsrobotar är kompletterande teknologier som, när de är korrekt matchade och integrerade, levererar tillverkningskapacitet som ingen av dem kan uppnå ensam. Positionerare säkerställer att varje skarv alltid är i den optimala svetspositionen; robotar levererar konsekvent, outtröttligt utförande med hastigheter och kvalitetsnivåer som ingen manuell process kan matcha. Oavsett om du utrustar en arbetsbutik med en kompakt cobot-och-tilt-positionercell eller konstruerar en högvolym punktsvetslinje för fordon med pariserhjulspositionerare och 20 ledade robotar, ligger nyckeln till framgång i att korrekt matcha positionertyp, robotarkitektur och svetsprocess till din specifika detaljgeometri, produktionsvolym och kvalitetskrav.
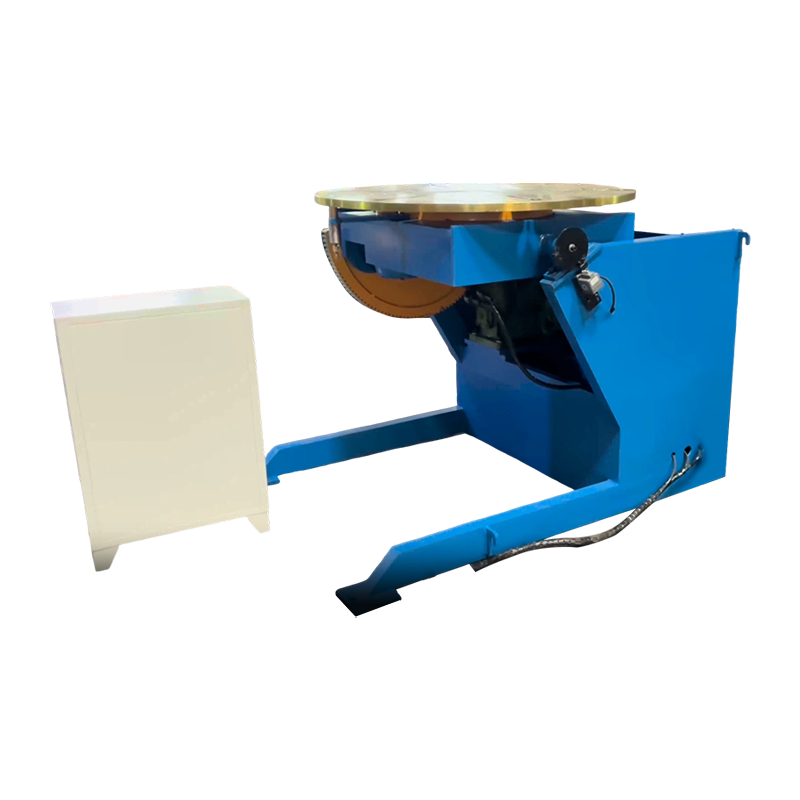
1T Welding Positioner med Servo Control är en svetshjälpenhet som integrerar servokontrollteknik, med en nominell lastkapacitet på 1 ton (1000 kg)....
See Details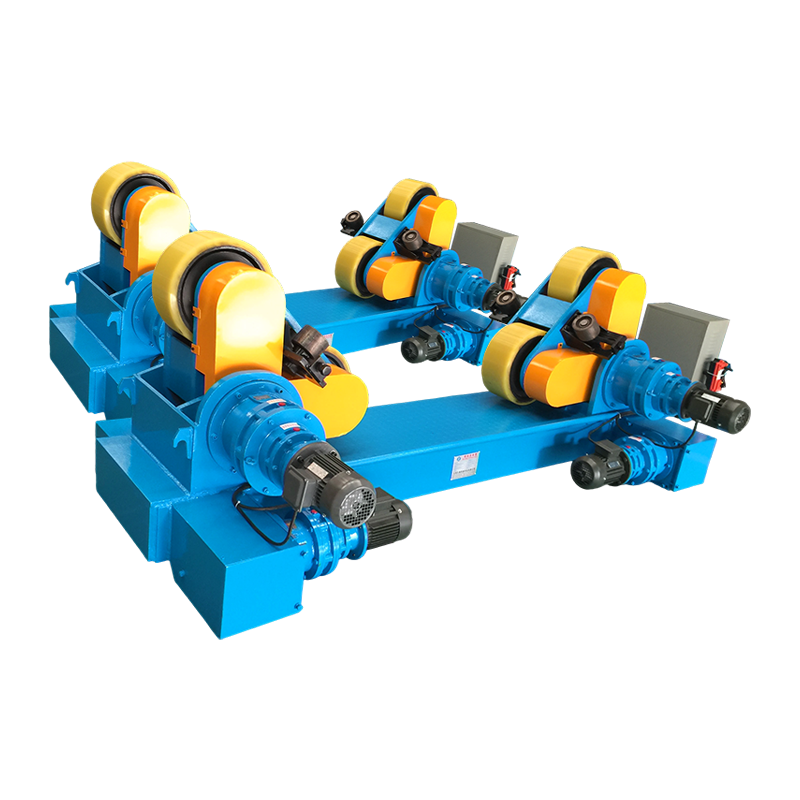
Den självjusterande svetsrotationsmaskinen 40T är en avancerad svetspositioneringsanordning speciellt designad för tunga cylindriska arbetsstycken....
See Details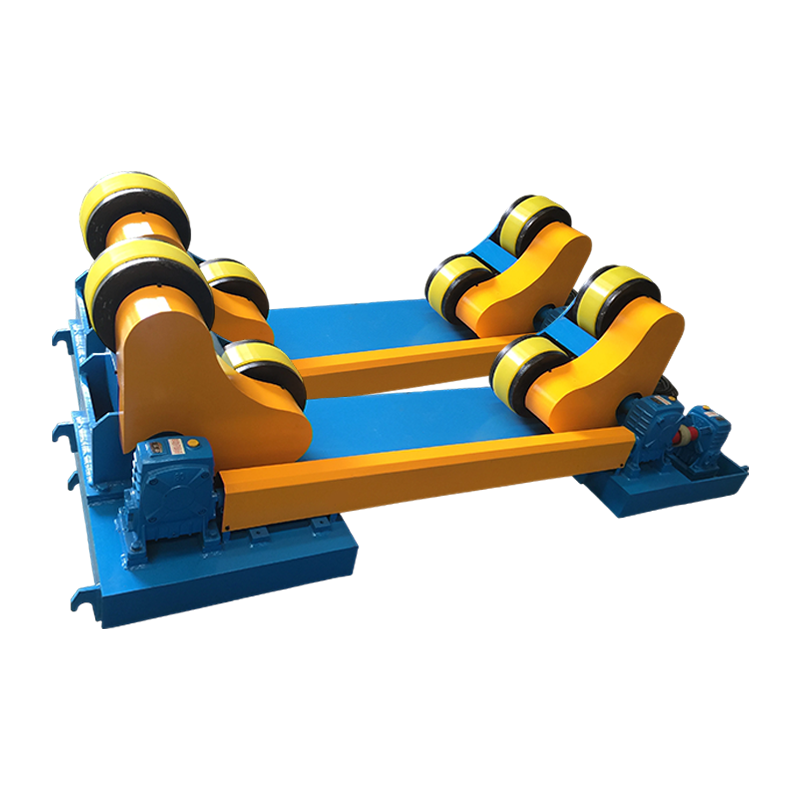
Den självjusterande svetsrotationsmaskinen 10T (med manuell spårrörelse och utökad version) är en högpresterande enhet speciellt utformad för svets...
See Details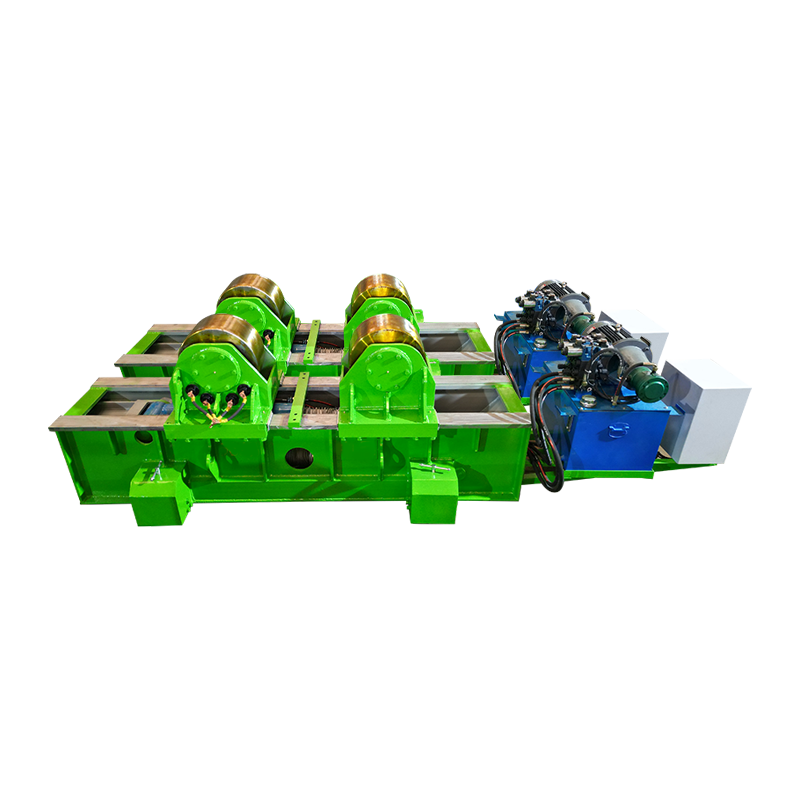
80T Fit Up svetsrotator med hydraulisk horisontell skjutning och manuell omloppsrörelse har en nominell belastning på 80 ton och är speciellt utfor...
See Details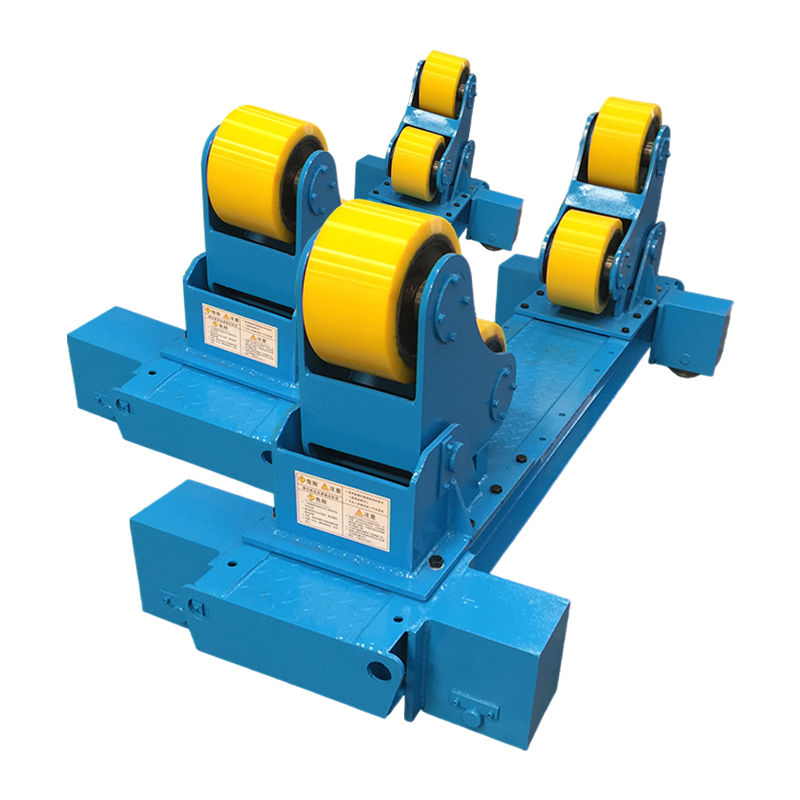
Den 20T självjusterande svetsrotatorn med manuell omloppsrörelse och ytterligare dubbelcykloidal ansluten reduktion är en specialiserad utrustning ...
See Details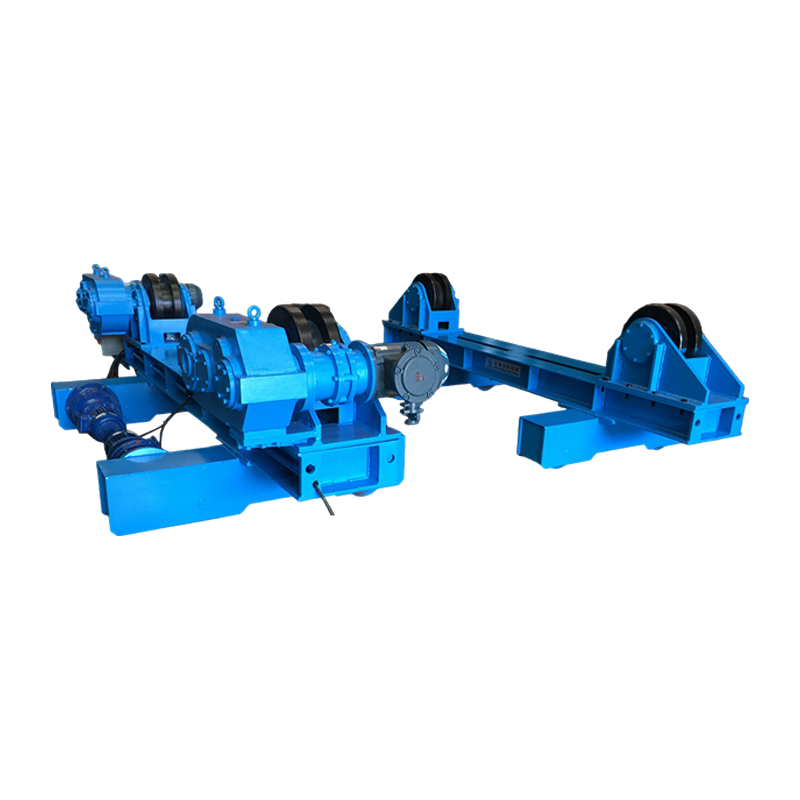
Denna 40T justerbara svetsrotator med manuell orbital rörelse och ytterligare spårrullar är en processutrustning speciellt utformad för tunga cylin...
See DetailsUpphovsrätt 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Alla rättigheter reserverade Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com