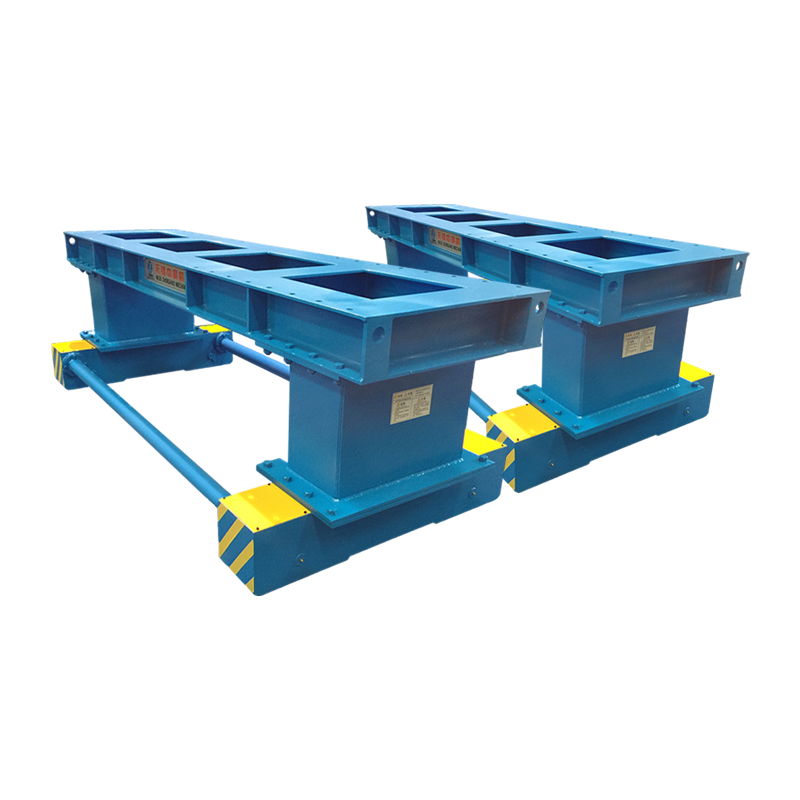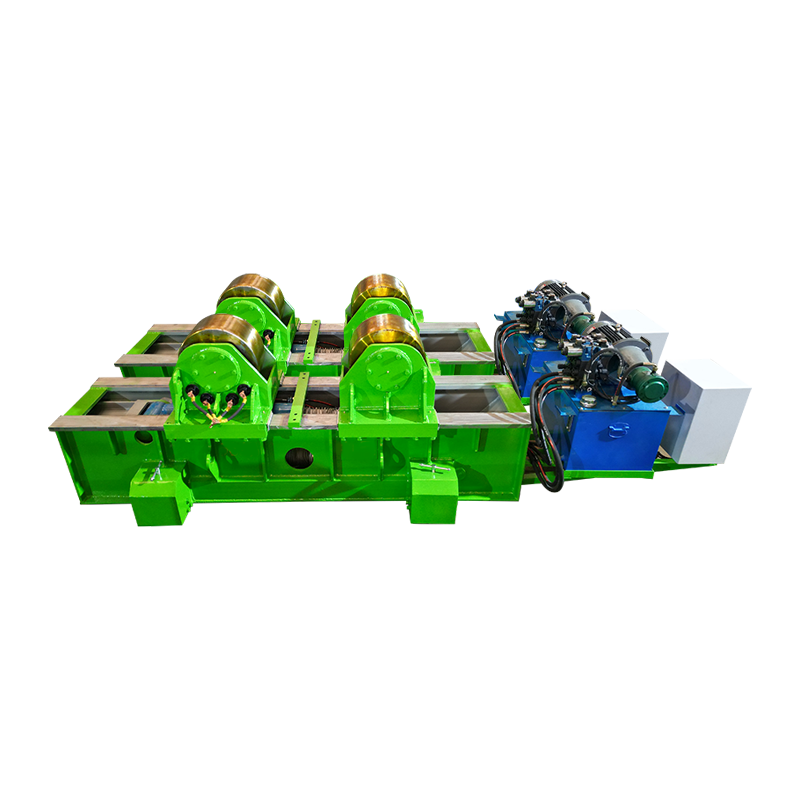
Robotsvetsfixturer är precisionskonstruerade arbetshållningsanordningar som klämmer fast, lokaliserar och stödjer metallkomponenter i en exakt position så att ett robotsvetssystem kan avsätta konsekventa, repeterbara svetsar. Utan exakt fixtur kommer även den mest avancerade svetsroboten att producera pärlor utanför målet, dimensionsfel och kostsamt skrot. Den här guiden förklarar hur dessa fixturer fungerar, vilka typer som finns och hur du väljer rätt för din produktionsmiljö.
Vad är robotsvetsfixturer?
Robotsvetsfixturer är det mekaniska gränssnittet mellan ett obearbetat arbetsstycke och robotens programmerade svetsbana. En fixtur håller en eller flera delar på en definierad, repeterbar plats så att varje cykel kommer robotfacklan till exakt samma punkt i det tredimensionella rummet.
Armaturen utför tre grundläggande jobb: lokalisering (placera delen till en känd datum), fastspänning (förhindrar rörelse under svetsbågen), och stödja (motstår svetsförvrängning och termisk deformation). Ett fel i någon av dessa tre funktioner leder direkt till svetsfel.
Inom tillverkning av stora volymer för fordon, flyg och tung utrustning, robotsvetsfixturer är utformade med toleranser så snäva som plus eller minus 0,1 mm. En felplacerad del med till och med 0,5 mm kan trycka bort svetssträngen från fogens centrumlinje, vilket ger ofullständig sammansmältning och strukturell svaghet.
Varför spelar robotsvetsfixturer så stor roll?
Robotsvetsfixturer är den enskilt största variabeln som påverkar svetskonsistensen i en automatiserad cell – mer påverkande än valet av robotmärke, trådtyp eller skyddsgas.
Tänk på siffrorna: en typisk sexaxlig svetsrobot kan upprepa sin programmerade bana till inom plus eller minus 0,05 mm. Men om fixturen introducerar en del-till-del positionsvariation på plus eller minus 1,0 mm, är robotens repeterbarhetsfördel helt bortkastad. Studier inom biltillverkning av kaross i vitt visar konsekvent det mer än 70 % av robotsvetsdefekterna härrör från fixturproblem , inte från robotprogrammering eller förbrukningsmaterialkvalitet.
- Cykeltid: En väldesignad fixtur laddar och lossar snabbt, vilket minimerar robotens vilotid och förbättrar den totala utrustningens effektivitet (OEE).
- Första pass avkastning: Konsekvent delplacering innebär färre omarbetningsslingor. Anläggningar som investerar i fixturer med hög noggrannhet rapporterar rutinmässigt en första-pass-avkastning över 98 %.
- Förarens säkerhet: Korrekt utformade fixturer håller operatörens händer borta från svetszonen genom att använda verktygsklämmor som aktiveras på avstånd eller pneumatiskt.
- Spårbarhet: Moderna armaturer kan integrera RFID-chips eller streckkodsläsare för att logga vilket artikelnummer som svetsades, vilket stöder kvalitetsrekord enligt ISO 9001 och IATF 16949.
Hur fungerar robotsvetsfixturer?
En robotsvetsfixtur fungerar genom att upprätta en fast koordinatreferens – kallad referenspunkten – och sedan klämma fast arbetsstycket mot det datumet innan roboten börjar sitt svetsprogram.
Steg 1: Delladdning och lokalisering
Operatören eller ett automatiserat materialhanteringssystem placerar delen mot lokaliseringsstift, boblock eller V-block som definierar dess X-, Y- och Z-position. Korrekt utformade lokalisatorer begränsar alla sex frihetsgrader: tre translationella och tre roterande.
Steg 2: Fastspänning
När de väl har satts, kopplas pneumatiska eller hydrauliska klämmor in för att hålla delen stadigt i det placerade läget. Pneumatiska klämmor som arbetar vid 80–100 psi kan applicera 500 till 2 000 Newtons klämkraft på mindre än 0,5 sekunder. Klämkonstruktionen får inte blockera robotbrännarens inflygningsväg eller skyddsgashöljet runt svetsbadet.
Steg 3: Svetsutförande
Med delen säkrad utför roboten sitt lagrade svetsprogram. Eftersom delen är i samma position varje cykel behöver roboten inte söka efter leden – den följer helt enkelt den inlärda vägen. Detta kallas ibland svetsning med fast bana och är det snabbaste och mest ekonomiska sättet för robotsvetsning.
Steg 4: Avlastning och återställning
När svetscykeln är klar släpper klämmorna och den färdiga enheten tas bort. Fixturen återställs för nästa del. På höghastighetslinjer slutförs hela denna cykel för lastning, svetsning och lossning på 30 till 90 sekunder.
Vilka typer av robotsvetsfixturer finns tillgängliga?
Det finns fem huvudkategorier av robotsvetsfixturer, var och en optimerad för olika kombinationer av detaljgeometri, produktionsvolym och budget.
1. Dedikerade fixturer för hårda verktyg
Specialbyggda för ett enda artikelnummer, dedikerade fixturer är bearbetade av stål- eller aluminiumplåt med precisionsborrade lokaliseringshål och integrerade pneumatiska klämmor. De levererar högsta noggrannhet (plus eller minus 0,1 mm är uppnåeligt) och de snabbaste cykeltiderna. Avvägningen är hög initial kostnad - en komplex dedikerad armatur kan variera från $15 000 till $80 000 - och noll flexibilitet för andra delar.
2. Modulära svetsfixturer
Modulära system använder en basplatta med rutmönster (vanligtvis på 50 mm eller 100 mm stigning) med standardiserade komponentblock – stopp, stöd, klämmor och vinkelplattor – som bultar in i gallret. Dessa armaturer kan konfigureras om för olika delar i timmar snarare än veckor. De är idealiska för jobbbutiker och produktion av låg till medelstor volym där flera delfamiljer delar samma robotcell.
3. Trunnion och Positioner Fixturer
För sammansättningar som kräver svetsning på flera sidor, roterar en tapp (tvåaxlig) eller servopositionerare (en till tre axlar) fixturen under svetscykeln, vilket ger roboten nya fogytor utan att behöva en andra robot eller manuell ompositionering. En svetspositionerare kan minska den totala cykeltiden med 20 till 40 % på komplexa sammansättningar genom att eliminera behovet av att vända delar manuellt.
4. Fixturer för skivspelare (indexering).
En vridbordsfixtur rymmer två eller flera uppsättningar verktyg på ett roterande bord. Medan roboten svetsar på en station laddar en operatör nästa del på den motsatta stationen. Detta förbättrar avsevärt robotens tändningstid – ofta från 50 % upp till 85 % – eftersom roboten aldrig väntar på att lastning och lossning ska slutföras.
5. Flexibla adaptiva fixturer
Adaptiva armaturer, som dyker upp i miljöer med hög mix och låg volym, använder servodrivna stift eller omkonfigurerbara klämmatriser som automatiskt anpassar sig till varje inkommande delvariant. I kombination med ett visionsystem eller laserskanner som bekräftar delens position innan svetsningen påbörjas, kan dessa system hantera dussintals artikelnummer utan någon manuell växling.
Jämförda typer av robotsvetsarmatur
| Typ av fixtur | Noggrannhet | Flexibilitet | Förskottskostnad | Bästa applikationen |
|---|---|---|---|---|
| Dedikerad hårdverktyg | /- 0,1 mm | Mycket låg | $15 000 - $80 000 | Enkel del med hög volym |
| Modulär | /- 0,3 mm | Hög | $5 000 - $25 000 | Jobbbutiker, prototyper |
| Trunnion / Positioner | /- 0,15 mm | Medium | $20 000 - $100 000 | Flersidiga svetsningar |
| Skivspelare (indexering) | /- 0,2 mm | Låg | $10 000 - $50 000 | Hög arc-on time priority |
| Flexibel Adaptiv | /- 0,2 mm | Mycket hög | 50 000 - 200 000 $ | Hög-mix, low-volume |
Tabell 1: Jämförelse av typer av robotsvetsfixturer efter noggrannhet, flexibilitet, kostnad och rekommenderad tillämpning.
Hur man designar effektiva robotsvetsarmatur
Effektiv design av robotsvetsfixtur börjar med en grundlig förståelse av svetsfogens geometri, robotens räckvidd och arbetsstyckets termiska beteende.
Torch Access och Clearance
Varje klämma, stöd och konstruktionselement i fixturen måste placeras så att robotbrännaren – inklusive dess hals och trådrör – kan nå varje svetsfog i önskad vinkel utan kollision. Fixturdesigners använder vanligtvis 3D CAD-simulering för att kontrollera brännarens spel genom hela svetsbanan innan de bygger fysiska verktyg. Ett minimiavstånd på 25 mm runt brännarkroppen är en vanlig utgångspunkt för industrin.
Svetsdistorsionskontroll
Värmetillförsel under svetsning gör att metall expanderar och sedan drar ihop sig ojämnt när den svalnar, ett fenomen som kallas svetsförvrängning. Fixturer måste förutse denna rörelse och antingen hålla tillbaka den - genom att klämma fast delen tills den svalnar under 200 grader Celsius - eller förkompensera för den genom att avsiktligt förskjuta delens position något före svetsning. Kopparstödstänger eller vattenkylda fixturkomponenter används i applikationer med hög värme för att hantera termisk belastning.
Materialval för fixturramen
Fixturbasen och de viktigaste strukturella delarna är vanligtvis gjorda av stålplåt, gjutjärn eller strukturellt aluminium, beroende på appliceringsvikten och erforderlig styvhet. Stål erbjuder den bästa dimensionsstabiliteten under termisk cykling men är tungt och långsammare att bearbeta. Aluminium är lättare och bearbetar snabbare men kan kräva periodisk omcertifiering eftersom det är mer känsligt för krypning under ihållande klämbelastning.
Verifiering av repeterbarhet
Innan en ny robotsvetsfixtur släpps till produktion bör den valideras med en koordinatmätmaskin (CMM) eller en bärbar laserspårare. Fixturen bör laddas och lossas minst 30 gånger, med delposition mätt efter varje cykel. Ett processkapacitetsindex (Cpk) på 1,67 eller högre över alla kritiska dimensioner krävs vanligtvis för godkännande av fordonsförsörjningskedjan.
Vanliga tillämpningar av robotsvetsfixturer efter bransch
Robotsvetsfixturer används i praktiskt taget alla tillverkningssektorer som involverar metallfogning, men designkraven varierar avsevärt beroende på bransch.
| Industri | Typisk del | Krav på nyckelfixtur | Föredragen fixturtyp |
|---|---|---|---|
| Automotive | Kaross-i-vita paneler, underramar | Hög volume, tight tolerance | Dedikerade hårda verktyg |
| Flyg och rymd | Konstruktionsfästen, bränslebeslag | Extremt snäv tolerans, full spårbarhet | Dedikerad lägesställare |
| Tung utrustning | Bomarmar, ramar, hinkar | Hög clamping force, large envelope | Tapp / lägesställare |
| Skeppsbyggnad | Skrovsektioner, rörfästen | Stor del boende | Modulär / gantry-mounted |
| Allmän tillverkning | Blandade familjer | Snabb omställning | Modulär / adaptive |
Tabell 2: Robotsvetsfixturapplikationer efter bransch, inklusive typiska delar, nyckelkrav och föredragna fixturtyper.
Vad orsakar fel på robotsvetsfixtur?
De vanligaste orsakerna till fixturfel är slitage på lokaliseringsytor, pneumatiska systemförsämringar och termisk distorsion av själva fixturramen.
- Locator slitage: Lokaliseringsstift av härdat stål i högcykelfixturer kan slitas med en hastighet av 0,01 till 0,05 mm per 100 000 cykler. En sliten lokaliseringsanordning gör att delpositionen kan glida gradvis, vilket orsakar en långsam förändring av svetskvaliteten som är svår att upptäcka utan periodiska CMM-kontroller.
- Försämring av klämtätningen: Pneumatiska klämtätningar försämras med tiden, vilket minskar klämkraften. En klämma som inte håller fast en del medger mikrorörelser under svetsbågen, vilket resulterar i ojämn strängbredd och potentiella bristande smältdefekter.
- Ansamling av svetsstänk: Stänk som landar på lokaliseringsytor fungerar som ett falskt datum och lyfter delen över dess avsedda Z-läge. I processer med hög sprut, såsom kortslutning av MIG utan anti-stänkbeläggning, kan sprutuppbyggnad på lokaliseringsanordningar ske inom ett enda skift.
- Termisk cyklingströtthet: Upprepad uppvärmning och nedkylning av fixturramen - särskilt i processer med hög värme som GMAW eller PAW - kan introducera kumulativ dimensionsdrift. Fixturer som utsätts för delar med förvärmning över 200 grader Celsius bör kontrolleras för distorsion varje kvartal.
Hur man underhåller robotsvetsfixturer för lång livslängd
Ett strukturerat förebyggande underhållsprogram är det mest kostnadseffektiva sättet att skydda investeringen i robotsvetsfixturer och bibehålla svetskvaliteten över tid.
- Dagligen: Rengör lokaliseringsstift och boytor med en borste och tryckluft. Applicera antistänkspray på exponerade verktygsytor nära svetszonen före varje skift.
- Varje vecka: Kontrollera den pneumatiska klämmans manöverkraft med hjälp av en handhållen kraftmätare. Inspektera luftledningar och kopplingar för läckor. Kontrollera att alla klämmor når helt öppet och helt stängt läge inom specifikationen.
- Månatlig: Mät kritiska lokaliseringsdimensioner med en kalibrerad mätare eller CMM. Dokumentera resultat och trend mot baslinjen. Byt ut alla givare som visar mer än 0,1 mm slitage från nominellt.
- Årligen: Full fixturrivning, rengöring och inspektion. Återcertifiera fixturnoggrannheten mot originalritningar med hjälp av en lasertracker eller CMM. Byt ut alla pneumatiska tätningar proaktivt.
Vanliga frågor om robotsvetsfixturer
Vad är skillnaden mellan en svetsfixtur och en svetsjigg?
A svetsfixtur lokaliserar och klämmer fast en del till en fast, repeterbar position — roboten eller svetsaren kommer alltid till delen. En svetsjigg, i traditionellt bruk, styr också själva svetsverktyget längs fogen. Vid robotsvetsning har distinktionen i stort sett försvunnit eftersom roboten ger sin egen vägledning; termen "fixtur" är nu standard för båda funktionerna.
Hur lång tid tar det att designa och bygga en robotsvetsfixtur?
För en måttligt komplex dedikerad fixtur är den typiska tidslinjen 8 till 16 veckor från designstart till installation i robotcellen. Detta inkluderar 3 till 4 veckors CAD-design, 2 till 4 veckors bearbetning och tillverkning och 2 till 4 veckors konstruktion, felsökning och validering av kapacitet. Modulära armaturer kan monteras och valideras på 1 till 3 veckor.
Kan samma robotsvetsfixtur användas med olika robotar?
Ja, förutsatt att fixturen är monterad på en standardgränssnittsplatta och robotcellen är omkalibrerad till fixturens datum efter robotbyte. Svetsprogrammet kan också behöva läras om eller omvandlas till den nya robotens koordinatsystem. Att använda ett konsekvent fixturdatum över flera robotar förenklar byten avsevärt.
Vilka material är robotsvetsfixturer gjorda av?
Strukturella ramar är vanligtvis tillverkade av mjukt stålplåt eller strukturellt stålrör. Lokaliseringsstift och slitytor är tillverkade av härdat verktygsstål (normalt minst 60 HRC) för att motstå slitage. Vissa armaturer använder gjutjärnsbaser för överlägsen vibrationsdämpning. I flyg- och rymdtillämpningar används Invar-legering för fixturer med extremt hög noggrannhet på grund av dess termiska expansionskoefficient nära noll.
Hur påverkar en robotsvetsfixtur cykeltiden?
Fixturdesign påverkar cykeltiden direkt på två sätt. För det första beror lastnings- och lossningshastigheten på hur effektivt fixturen kan nås och hur snabbt klämmorna aktiveras - dåligt designade fixturer lägger till 15 till 30 sekunder per cykel. För det andra tillåter en vridbordsfixtur belastning under svetsning, vilket nästan kan fördubbla den effektiva genomströmningen genom att låta roboten svetsa kontinuerligt istället för att vänta på byte av delar.
Vilken roll spelar simuleringsmjukvara i fixturdesign?
Offlineprogrammering (OLP) och robotsimuleringsprogram gör det möjligt för ingenjörer att importera en 3D fixturmodell, programmera hela svetsbanan virtuellt och kontrollera om det finns en brännare som kollisioner med fixturen innan några fysiska verktyg byggs. Denna virtuella valideringsprocess kan eliminera 80 till 90 % av de kollisionsrelaterade designändringarna som annars skulle upptäckas endast under fysisk driftsättning, vilket sparar betydande tid och kostnader.
Är robotsvetsfixturer lämpliga för aluminiumsvetsning?
Ja, men aluminiumsvetsarmatur kräver ytterligare designhänsyn. Aluminiums höga värmeledningsförmåga innebär att värme försvinner snabbt, så armaturer får inte fungera som överdrivna kylflänsar som orsakar ofullständig sammansmältning. Spännkrafter måste också kontrolleras noggrant för att undvika märkning av mjuka aluminiumytor. Koppar eller anodiserad aluminiumstödstänger föredras framför stål nära aluminiumsvetsfogar för att förhindra kolkontamination och minimera vidhäftning av svetsstänk.
Sista takeaway: Varför det lönar sig att investera i kvalitetsrobotsvetsarmatur
En välkonstruerad robotsvetsfixtur är inte ett kostnadsställe – det är grunden för svetskvalitet, genomströmning och avkastning på din robotinvestering.
Tänk på en enkel beräkning: om en robotcell producerar 400 enheter per skift, och en dåligt utformad fixtur orsakar en omarbetningsgrad på 2 %, motsvarar det 8 enheter som kräver manuell korrigering varje skift. Vid en genomsnittlig omarbetningskostnad på 50 USD per montering är den årliga omarbetningskostnaden cirka 104 000 USD. En fixturuppgradering som kostar $30 000 som eliminerar att omarbetningen betalar sig själv på mindre än fyra månader.
Branscherna som uppnår den högsta robotproduktiviteten – fordonsleverantörer, tillverkare av flygindustrin och tillverkare av tung utrustning – delar en gemensam praxis: de behandlar robotsvetsfixturer som precisionsinstrument som förtjänar samma tekniska uppmärksamhet och underhållsdisciplin som robotarna själva. Att välja rätt fixturtyp, designa den med grundlig simulering av brännarens åtkomst, validera den till Cpk-standarder och underhålla den på schemalagd basis är den säkraste vägen till konsekvent, högkvalitativ automatiserad svetsning i skala.