Robotsvetspositionerare förbättra svetskvaliteten och uteffekten genom att kontinuerligt ompositionera arbetsstycket så att svetsroboten alltid arbetar i det optimala platta eller horisontella läget, vilket eliminerar överliggande och vertikala passager som försämrar penetration och strängkonsistens. Rent praktiskt rapporterar tillverkare som integrerar robotstyrda lägesställare cykeltidsminskningar på 20–40 % och defektfrekvenser så låga som 0,1 % – jämfört med 2–5 % vid manuell svetsning.
Den här guiden täcker hur robotsvetspositionerare fungerar, vilka typer som finns tillgängliga, hur man väljer rätt konfiguration och vilka mätbara resultat du kan förvänta dig av ett korrekt integrerat system.
Hur Robotic Welding Positioners fungerar
En robotsvetspositionerare är en motoriserad fixtur som roterar, lutar eller vänder ett arbetsstycke under koordinerad kontroll med svetsroboten, vilket säkerställer att varje svetsfog presenteras i den idealiska vinkeln för avsättning. Istället för att kräva att robotarmen ska vrida sig till lägen som är svåra att nå, för positioneraren fogen till roboten – och bibehåller plana eller lätt lutande orienteringar som ger fullpenetrationssvetsar med konsekvent vulstgeometri.
Lägesställaren kommunicerar med robotstyrenheten via ett delat I/O- eller fältbussprotokoll – vanligtvis EtherCAT, DeviceNet eller PROFINET – vilket gör att rörelsen kan synkroniseras helt. När roboten slutför en svetspassering på en sida signalerar den lägesställaren att indexera delen till nästa ledposition medan roboten återställer sin brännare. Denna koordinerade handoff eliminerar manuell ompositioneringstid helt.
Mest modernt robotiserade svetspositionerare behandlas som externa axlar av robotstyrenheten. En 6-axlig robot integrerad med en 2-axlig lägesställare blir effektivt ett 8-axligt system, med alla axlar koordinerade i realtid. Detta innebär att roboten och lägesställaren kan röra sig samtidigt - arbetsstycket roterar medan brännaren rör sig - vilket möjliggör komplexa spiralformade och kontinuerliga spiralsvetsbanor som skulle vara geometriskt omöjliga med en stationär fixtur.
Servomotorer driver lägesställarens rotations- och lutningsaxlar, med precisionskodare som ger vinkelåterkoppling, vanligtvis exakt till ±0,01 grader. Lastkapaciteten sträcker sig från under 100 kg för lägesställare för små delar till över 30 000 kg för tunga strukturella tillverkningssystem som används inom varvs- och järnvägsvagnstillverkning.
Typer av svetsrobotar
De fem primära typerna av robotsvetspositionerare adresserar var och en en distinkt geometri av arbetsstycket och produktionsscenariot — Att välja fel typ för din applikation är ett av de vanligaste och mest kostsamma integrationsmisstagen.
1. Headstock-Stjärtstock (H/T) lägesställare
Headstock-tailstock positioners är den mest använda typen i robotsvetsceller, lämpade för långsträckta cylindriska och rörformiga komponenter. Arbetsstycket kläms fast mellan en driven toppstock och en passiv eller driven tailstock, vilket möjliggör kontinuerlig 360-graders rotation längs den längsgående axeln. Vanliga applikationer inkluderar tryckkärl, avgasgrenrör, konstruktionsbalkar och rörenheter.
- Lastkapacitet: 500 kg till 20 000 kg (tyngdpunktsklassad)
- Rotationshastighet: 0,01 till 3 RPM, servostyrd
- Vanlig användning: Rörspolar, axelaxlar, cylindriska tryckkärl
- Huvudfördel: Kontinuerlig rotation möjliggör helomkretssvetsar utan stopp
2. Vridskiva (enaxliga) lägesställare
Vridbordspositionerare roterar arbetsstycket på ett enda horisontellt eller lutat plan, vilket gör dem till den enklaste och mest kostnadseffektiva ingångspunkten för robotsvetsautomation. En platt frontplatta roterar delen för att presentera olika svetsfogar sekventiellt. De är väl lämpade för tillverkning av plana plattor, konsoler och symmetriska svetsningar. Grundläggande skivspelare börjar runt $8 000–$15 000, långt under kostnaden för fleraxliga system.
- Lastkapacitet: 50 kg till 5 000 kg
- Axlar: 1 (rotation)
- Vanlig användning: Fästenheter, motorfästen, flatsvetsar
- Huvudfördel: Låg kostnad, enkel programmering, minimal golvyta
3. Tvåaxliga (luta-rotera) lägesställare
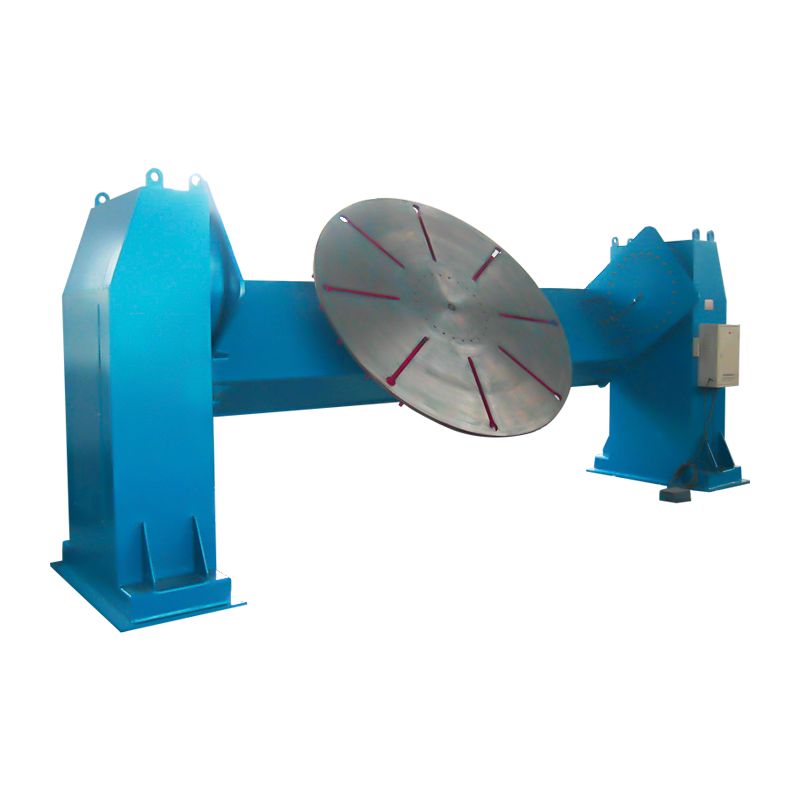
Tvåaxliga tilt-rotationslägesställare är den mest mångsidiga allsidiga lösningen för robotsvetsning av komplexa 3D-enheter. Ett lutande huvud (vanligtvis 0–135 grader) kombinerat med full 360-graders rotation gör att praktiskt taget alla leder kan presenteras i plant läge. Dessa lägesställare arbetar med den största variationen av detaljgeometrier och är standardrekommendationen för jobbbutiker som hanterar olika detaljfamiljer. Räkna med att investera 20 000–60 000 USD beroende på kapacitet.
- Lastkapacitet: 250 kg till 10 000 kg
- Axlar: 2 (lutningsrotation)
- Vanlig användning: Jordbruksutrustning, entreprenadmaskiner, komplexa strukturella ramar
- Huvudfördel: Hanterar det bredaste utbudet av delformer i en enda enhet
4. Pariserhjul (Dual-Station) lägesställare
Pariserhjulspositionerare ökar genomströmningen dramatiskt genom att tillåta förare att ladda och lossa en station medan roboten svetsar på den andra , vilket effektivt eliminerar robotens vilotid på grund av byte av delar. De två stationerna roterar runt en central axel — när svetsningen är klar på station A indexerar lägesställaren 180 grader, och presenterar station B för roboten medan operatören servar station A. I högvolymproduktion kan denna konfiguration hålla robotens ljusbågstid över 85 %, jämfört med 40–55 % i enstationsceller.
- Lastkapacitet: 200 kg till 3 000 kg per station
- Axlar: 1 (index) upp till 2 per station (luta rotera)
- Vanlig användning: Bildelar, släpvagnskopplingar, repetitiva delar i stora volymer
- Huvudfördel: Maximerar robotens ljusbågetid, idealisk för volymproduktion
5. Skyhook och Trunnion Positioners
Trunnion lägesställare är konstruerade för mycket stora, tunga svetsar — såsom ramar för gruvutrustning, vindkraftverkskomponenter och rälsvagnskarosser — där standardlägesställare inte kan hantera förskjutningen av massan eller tyngdpunkten. Delen stöds vid två tapppunkter på motsatta sidor, vilket möjliggör rotation av laster från 5 000 kg till över 30 000 kg. Skyhook-varianter hänger upp delen ovanför, vilket ger roboten tillgång till alla nedre ytor utan hinder.
- Lastkapacitet: 5 000 kg till 30 000 kg
- Vanlig användning: Gruvutrustning, vindenergistrukturer, tillverkning av tunga järnvägar
- Huvudfördel: Klarar extrem nyttolast med stabil tyngdpunktskontroll
Robotic Welding Positioner-typer: Jämförelse sida vid sida
Tabellen nedan jämför alla fem lägesställaretyper över de dimensioner som är viktigast när man specificerar ett system för en robotsvetscell.
| Typ av lägesställare | Yxor | Kapacitetsintervall | Arc-On Time | Kostnadsintervall (USD) | Bästa applikationen |
| Headstock-Tailstock | 1 | 500 kg – 20 000 kg | 70–80 % | $15 000 – $80 000 | Rör, cylindrar, axlar |
| Skivspelare (enaxlig) | 1 | 50 kg – 5 000 kg | 55–70 % | $8 000 – $25 000 | Plattsvetsar, fästen |
| Tvåaxlig (luta-rotera) | 2 | 250 kg – 10 000 kg | 70–85 % | 20 000–60 000 USD | Komplexa 3D-sammansättningar |
| Pariserhjul (dubbelstation) | 1 index 2/station | 200 kg – 3 000 kg/station | 85–95 % | $35 000 – $120 000 | Repetitiva delar med hög volym |
| Trunnion / Skyhook | 1–2 | 5 000 kg – 30 000 kg | 65–80 % | $80 000 – $300 000 | Tung strukturell tillverkning |
Tabell 1: Jämförelse av typer av robotsvetspositioner efter axlar, belastningskapacitet, robotens tändningstid, kostnad och primär tillämpning.
Viktiga fördelar med Robotic Welding Positioners
Den främsta fördelen med att integrera en robotsvetspositionerare är en mätbar, kvantifierbar förbättring av svetskvaliteten i kombination med en minskning av den totala cykeltiden — Två mål som ofta kommer i konflikt med manuella operationer men som uppnås samtidigt i robotstyrda lägesställare.
Konsekvent flatpositionssvetsning
Tyngdkraften är den grundläggande utmaningen vid svetsning. Smält svetsbassängsmetall flödar nedåt, vilket innebär att överliggande (4G) och vertikala (3G) positioner kräver högre svetsskicklighet och lägre färdhastigheter för att förhindra häng och underfyllning. Robotlägesställare eliminerar dessa positioner helt och hållet genom att rotera delen så att varje skarv presenteras i det plana (1G) eller horisontella filéläget (2F) - de två positionerna som tillåter den snabbaste färdhastigheten, djupaste penetrationen och den mest konsekventa vulstprofilen. Rent praktiskt kan GMAW-färdhastigheter i platt position nå 80–120 tum per minut, jämfört med 20–40 IPM för pass utanför position.
Reducerad cykeltid
Automatiserad ompositionering mellan svetsfogar tar 3–8 sekunder per index på de flesta servodrivna lägesställare. Manuell ompositionering av en mänsklig operatör – inklusive lossning, lyft, ompositionering och återklämning – tar vanligtvis 45–120 sekunder per operation och introducerar variabilitet. För en del som kräver 8 omplaceringar, sparar bara denna skillnad 6–15 minuter utan bågtid per enhet. Vid 20 delar per skift motsvarar det 2–5 timmars återvunnen kapacitet dagligen.
Lägre defektfrekvens och omarbetningskostnad
Robotsvetsceller med koordinerade lägesställare uppnår konsekvent defektfrekvenser under 0,5 %, med klassens bästa operationer som rapporterar 0,05–0,1 % defektfrekvens. Som jämförelse kan jämföras med manuell svetsning i liknande applikationer i genomsnitt 2–5 % felfrekvens. Med tanke på att kostnaderna för omarbetning av svetsen vanligtvis är 5–10 gånger högre än den ursprungliga svetskostnaden – på grund av slipning, omsvetsning, korrigering av värmeförvrängning och återinspektion – kan en minskning av defektfrekvensen från 3 % till 0,2 % på en årlig produktionskörning på 10 000 enheter representera 200 000 till 8 000 dollar omarbetningskostnader.
Utökad roboträckvidd och åtkomst
En robotarm har fasta räckviddsgränser. På en komplex tillverkning kan vissa fogar vara geometriskt otillgängliga från en fast robotposition. Genom att rotera och luta arbetsstycket förlänger lägesställaren effektivt robotens funktionella räckvidd – och för in avlägsna leder inom robotens arbetshölje utan att ompositionera själva roboten. Detta är särskilt värdefullt vid automatiserad rörledningssvetsning och tillverkning av tryckkärl där svetssömmar sveper sig runt hela delens omkrets.
Förbättrad operatörssäkerhet
Manuell ompositionering av tunga svetsar är en betydande risk för skador på rörelseorganen. Komponenter som väger 50–500 kg kräver traverser eller flera operatörer, och felaktiga lyft är en ledande orsak till arbetsplatsskador i tillverkningsverkstäder. Robotlägesställare eliminerar all manuell hantering under svetsprocessen – operatörer lastar och lossar fixturer med lämpliga lyfthjälpmedel, men ompositionering under svetsning är helt maskindriven. Detta bidrar till minskade ersättningsanspråk och förbättrad OSHA-efterlevnad.
Hur man väljer rätt svetsrobot
Att välja rätt robotsvetspositionerare kräver utvärdering av fem kritiska parametrar: delvikt och geometri, produktionsvolym, robotkompatibilitet, golvyta och budget. Att få en av dessa fel skapar problem som är dyra att åtgärda efter installationen.
Steg 1 — Definiera delens kuvert och vikt
Beräkna den maximala arbetsstyckets vikt inklusive fixturer och verktyg – inte bara den bara delen. Lägg till en säkerhetsmarginal på 25–30 % till denna siffra när du anger lägesställarens kapacitet. Till exempel bör en del som väger 300 kg med en 40 kg fixtur klassas till en minimipositionerare på 450 kg. Beräkna dessutom tyngdpunktsförskjutningen från rotationsaxeln - excentriska laster kräver minskad kapacitet eller motvikt, vilket tillverkaren av lägesställaren måste utvärdera innan drivsystemet specificeras.
Steg 2 — Utvärdera delgeometri och ledtillgänglighet
Bestäm hur många svetsfogar som finns, deras orientering i förhållande till varandra och om en enaxlig rotation är tillräcklig för att presentera alla fogar i plant läge. Om skarvar finns på flera vinkelräta ytor krävs en tvåaxlig tilt-rotationspositionerare. Om lederna är periferiska på en lång axel, är en headstock-tailstock det naturliga valet. Skissa eller modellera delen i CAD och simulera rotationssekvensen innan du väljer positionertyp.
Steg 3 — Matcha lägesställaren till robotstyrenheten
Bekräfta att lägesställarens drivsystem är kompatibelt med din robotstyrenhets externa axelgränssnitt. De flesta större robot-OEM:er stöder extern axelkoordination genom dedikerade axelkort eller fältbussanslutning. Specificera lägesställarens servodrivningsprotokollskrav tidigt i projektet – felaktiga kommunikationsprotokoll är en vanlig orsak till integrationsförseningar. Bekräfta det maximala antalet koordinerade externa axlar som din styrenhet stöder (vanligtvis 3–7 beroende på styrenhetsgenerering).
Steg 4 — Beräkna produktionsvolymkrav
För produktionsvolymer under 5 000 delar per år med hög komponentvariation ger en enkel tvåaxlig tilt-rotationspositionerare vanligtvis den bästa avkastningen. För volymer som överstiger 20 000 delar per år med begränsad variation, maximerar en pariserhjulskonfiguration med dubbla stationer genomströmning per kvadratmeter cellfotavtryck. För lågvolym, högvärdig strukturell tillverkning, garanteras en huvudstock-backstock eller tapppositionerare med högre kapacitet även vid lägre årliga volymer.
Steg 5 — Bedöm golvyta och säkerhetsomkrets
Positionerarens rotationshölje måste vara helt inneslutet inom robotcellens säkerhetsstängsel, med tillräckligt fritt utrymme för den maximala delens dimension vid valfri rotationsvinkel. En del som mäter 1 200 mm i längd som roterar på en headstock-tailstock kräver en frigångsradie på minst 700 mm från rotationsaxeln till omgivande struktur. Säkerhetsljusridåer eller områdesskannrar måste placeras för att ta hänsyn till hela den dynamiska enveloppen av både robotarmen och den roterande lägesställaren.
| Scenario | Delvikt | Årlig volym | Rekommenderad typ | Beräknad ROI-period |
| Små fästen, jobbbutik | Under 100 kg | 2 000 – 8 000 | Skivspelare | 12–18 månader |
| Tillverkning med blandad geometri | 100 – 500 kg | 1 000 – 10 000 | Tvåaxlig luta-rotera | 18–30 månader |
| Högvolyms underenhet för fordon | 50 – 300 kg | 20 000 | Pariserhjul (dubbel station) | 10–16 månader |
| Rör- och cylindersvetsning | 200 – 5 000 kg | 500 – 5 000 | Headstock-Tailstock | 20–36 månader |
| Tung strukturell tillverkning | 5 000 kg | Under 500 | Trunnion / Skyhook | 36–60 månader |
Tabell 2: Val av lägesställare efter produktionsscenario, delvikt, volym och beräknad avkastning på investeringsperioden.
Integration med Robotic Welding Cells
Framgångsrik integration av en robotsvetspositionerare kräver koordinerad planering över mekanisk design, mjukvaruprogrammering och säkerhetssystemkonfiguration från de tidigaste stadierna av celldesign — Att eftermontera en lägesställare i en befintlig cell är möjligt men genomgående dyrare och mer tidskrävande än att designa för den från början.
Extern axelkoordinering och programmering
Att programmera ett robotpositionersystem som koordinerade yttre axlar innebär att varje inlärd punkt i robotprogrammet inkluderar både robotledpositioner och positionervinklar samtidigt. När programmet körs interpolerar styrenheten alla axlar i realtid - lägesställaren roterar medan roboten flyttar brännaren och bibehåller en konstant relativ position mellan trådspetsen och svetsfogen. Denna samordnade rörelse är väsentlig för spiralsvetsar, koniska sömmar och all geometri där en sekventiell index-och-svetsmetod skulle lämna stopp-startmärken i strängen.
Design av fixturer och verktyg
Positionerarens frontplatta eller chuckgränssnitt måste matcha verktygsdesignen, och verktygen måste lokalisera delar repeterbart inom 0,5 mm eller bättre – toleransen som krävs för att robotbågsvetsningsprogram ska träffa fogspår konsekvent utan sömspårning. Verktyg som introducerar platsfel som är större än 1,5 mm kräver tillägg av ett laser- eller bågspänningssystem för sömspårning för att kompensera dynamiskt, vilket lägger till 8 000–25 000 USD till cellkostnaden.
Säkerhetsarkitektur
En robotsvetspositionerare skapar dynamiska riskzoner bortom dem för enbart robotarmen. Den roterande frontplattan och själva delen utgör klämpunkter, klämrisker och projektilrisker om en klämma misslyckas under rotation. Säkerhetsklassade programmerbara logiska styrenheter (PLC) måste övervaka fixturklämmans status, vridmomentgränser och hastighetsgränser på alla lägesställarens axlar. Säkerhetssystemet måste hålla lägesställaren stationär om någon säkerhetsinmatning inte uppfylls, och måste felsäkert till ett bromsat, hållande tillstånd - inte en frirullande frirullning - i händelse av nödstopp.
Branscher som använder svetsrobotar
Robotsvetspositionerare används i praktiskt taget alla sektorer av tung och precisionstillverkning , från konsumentvaror till kritiska flygstrukturer.
- Bil- och nivå 1-leverantörer: Avgassystem, chassiunderramar, fjädringskomponenter och sätesramar - vanligtvis använder pariserhjulsceller för hög volym och snabba cykeltider
- Jordbruksutrustning: Lastarmar, bomenheter och redskapsramar — tunga, asymmetriska svetsar som drar nytta av tvåaxliga tilt-rotationslägesställare med kapaciteter på 1 000–5 000 kg
- Olja och gas: Tryckkärlsskålar, rörledningsspolar och flänsunderenheter – topplager-stjärtventiler dominerar detta segment på grund av den cylindriska geometrin hos de flesta komponenter
- Byggutrustning: Grävmaskinsbommar, motvikter, skoplänkar och krankomponenter - ofta de största robotsvetsningsapplikationerna utanför varvsindustrin, som kräver tapp eller kraftiga tilt-roterande lägesställare
- Flyg och försvar: Bränsletanksektioner, strukturella flygplanskomponenter och raketmotorhöljen – svetsade i kontrollerade miljöer med högprecisionslägesställare med vinkelnoggrannhetskrav på 0,01 grader eller bättre
- Järnväg och transport: Boggiramar, kopplingsenheter och rälsvagnskarosser – vanligtvis svetsade med stora tapplägesställare och robotbaserade portalsystem som arbetar i tandem
- Förnybar energi: Vindkraftverkstornsektioner, gondolramar och solfångarstrukturer - extremt stora, tunga komponenter som kräver specialtillverkade lägesställaressystem
Vanliga frågor om Robotic Welding Positioners
F: Vad är skillnaden mellan en svetspositionerare och en svetsrotator?
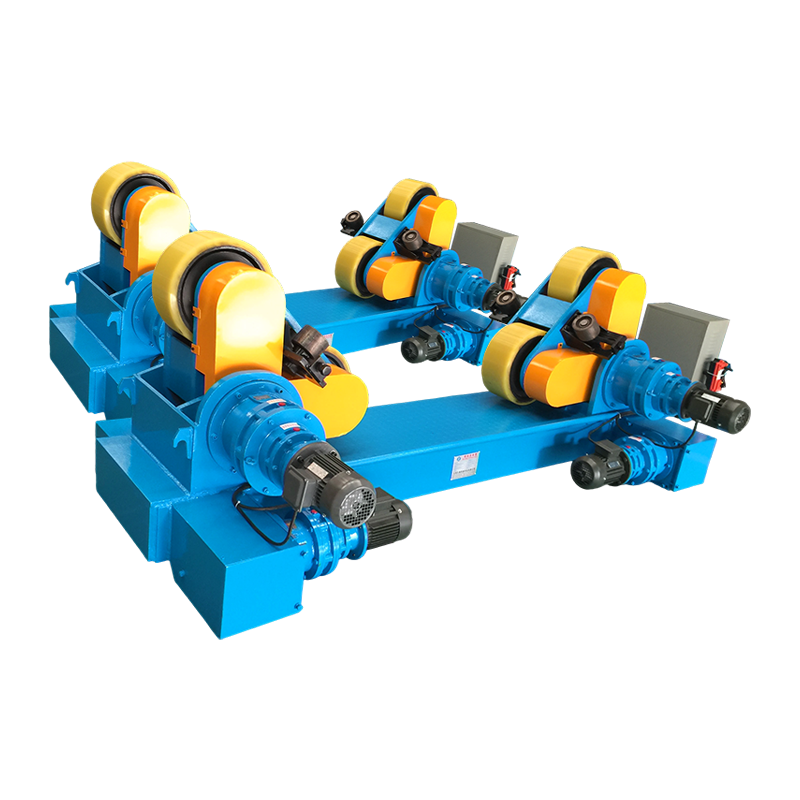
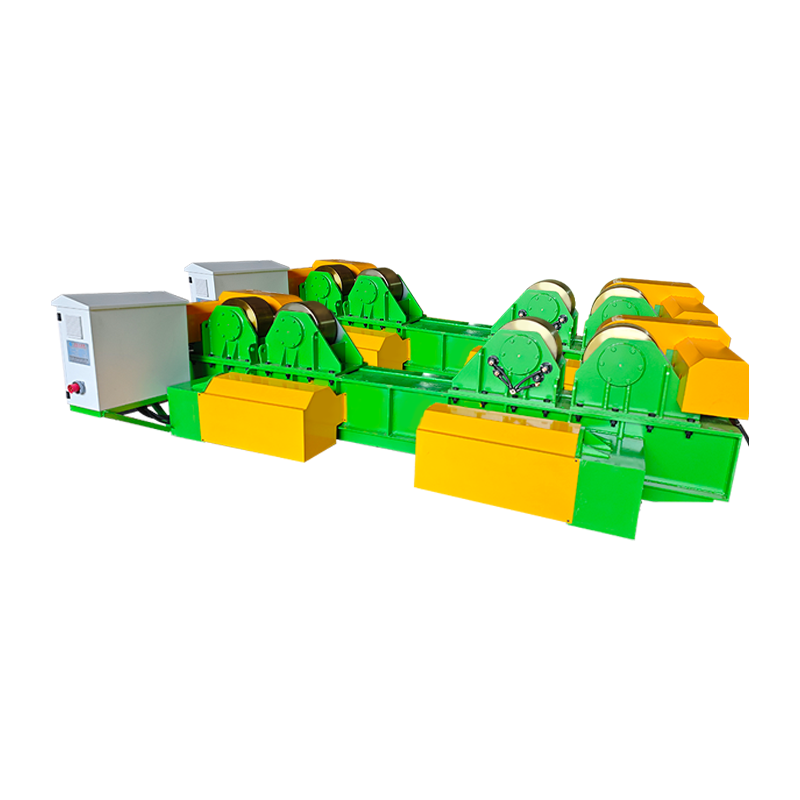
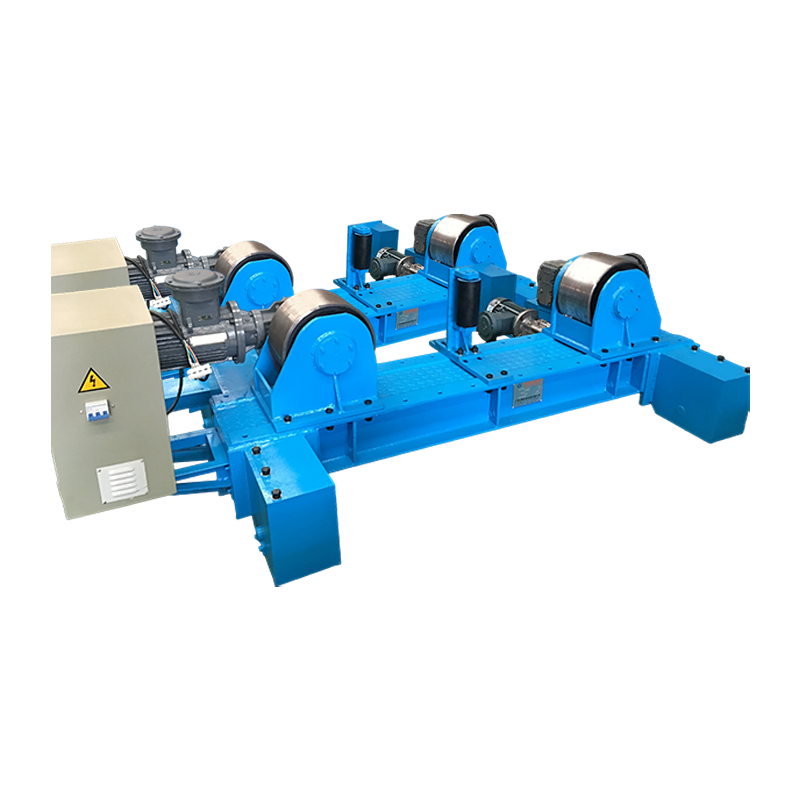
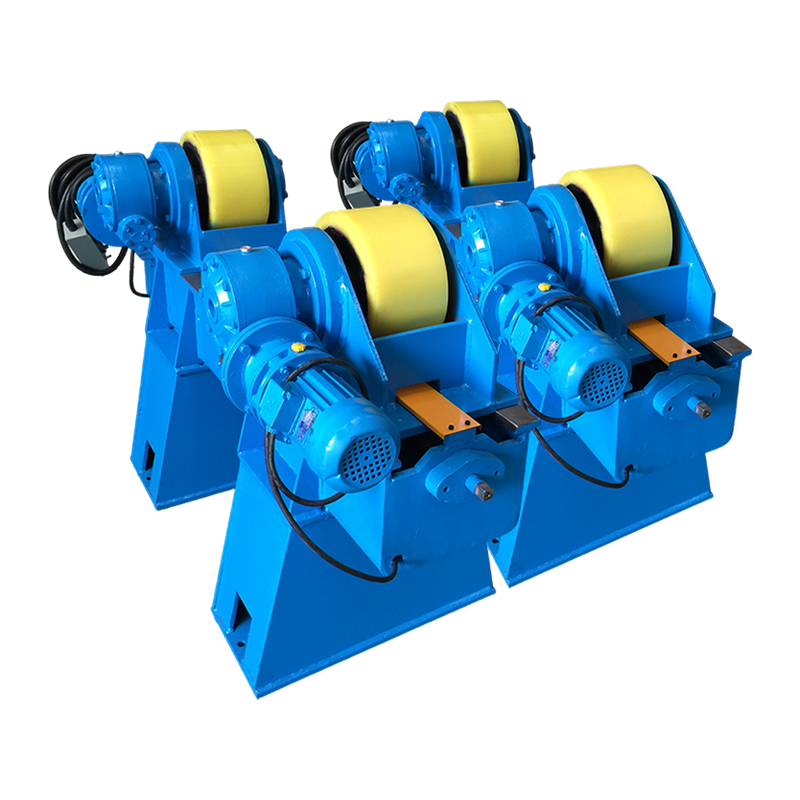
En svetsrotator stödjer och roterar ett cylindriskt arbetsstycke på drivna rullar — delen vilar på rullarna och snurrar under sin egen vikt. Positionerare däremot klämmer eller fixerar delen och roterar den genom en driven axel – vilket ger exakt vinkelkontroll oavsett detaljform. Rotatorer används nästan uteslutande för runda rör och kärl; lägesställare hanterar godtyckliga geometrier. Vid robotsvetsning föredras lägesställare starkt eftersom de integreras med robotstyrenheten som koordinerade externa axlar, vilket möjliggör synkroniserad rörelse som rotatorer inte kan tillhandahålla.
F: Kan robotiserade svetspositionerare användas med alla svetsprocesser?
Ja — robotsvetspositionerare är processagnostiska. De används med GMAW (MIG), GTAW (TIG), FCAW, SAW (sänkt båge), plasmasvetsning och lasersvetsning. Lägesställarens specifikationer (belastning, hastighet, noggrannhet) kan skilja sig åt beroende på process - SAW-applikationer kräver vanligtvis långsam, stadig rotation med exakta hastigheter för att bibehålla flödesfilten, medan GMAW-lägesställare kan indexera snabbare mellan diskreta positioner. Processkrav bör specificeras till lägesställarens tillverkare innan valet av drivmotor och växellåda slutförs.
F: Vad är den typiska ROI för en robotsvetspositionerare?
Avkastningen på investeringen beror till stor del på produktionsvolymen, delens komplexitet och nuvarande manuella arbetskostnader. I fordons- och högvolymtillverkningsmiljöer är ROI-perioder på 10–18 månader typiska för installationer av pariserhjulspositionerare. I jobbbutiker eller ansökningar med mindre volymer är 24–36 månader vanligare. ROI-beräkningen bör inkludera besparingar från minskad omarbetning, omfördelning av arbetskraft, lägre användning av förbrukningsmaterial (snabbare färdhastigheter i platt läge förbrukar mindre tråd per svetslängdsenhet) och minskade skadeanspråk – inte bara direkta arbetsbesparingar från robotbyte.
F: Hur förhindrar jag att svetsström passerar genom lägesställarens lager?
Svetsström som leds genom lägesställarens lager orsakar elektrisk urladdningsbearbetning (EDM) skador på lagerbanorna, vilket leder till för tidigt lagerfel - ofta inom månader. Den korrekta lösningen är att dirigera svetsjorden direkt till arbetsstyckets fixtur eller frontplatta, förbi lagret helt och hållet, med hjälp av svetsgodkända jordkablar klassade för förväntad strömstyrka. Många tillverkare av lägesställare tillhandahåller dedikerade jordanslutningspunkter på frontplattan och topplockshuset för detta ändamål. Lita aldrig på lägesställarens konstruktionsstål eller lagerenhet som markens returväg.
F: Vilket underhåll kräver en svetsrobot?
Underhållsintervaller beror på driftcykel och belastning, men standardkraven inkluderar: växellådsoljekontroller och byten var 2 000–4 000 timme, lagersmörjning var 500–1 000 timme, verifiering av kodarkalibrering var 12:e månad, jordkabelinspektion varje vecka med avseende på slitage eller skador efter eventuell backup av servodrivningsparametrar. Svetsstänkkontamination av frontplattan och rotationsaxelområdena bör rengöras dagligen. Lägesställare i applikationer med hög driftcykel (två eller tre skift) bör inspekteras av tillverkarens serviceteam årligen.
F: Vilken är den minsta delvolymen som motiverar en robotsvetspositionerare?
Det finns ingen universell tröskel, utan som en praktisk riktlinje: om en enskild del har mer än 3 ompositioneringsoperationer per svetscykel, kommer en positionerare sannolikt att betala tillbaka inom 24 månader vid produktionsvolymer så låga som 500 enheter per år – förutsatt att delvärdet är betydande och omarbetningskostnaderna är höga. För enkla delar med en eller två omplaceringar behövs vanligtvis volymer på 2 000 per år för att motivera kapitalinvesteringen i en lägesställare över en väldesignad manuell fixtur.
Nyckel takeaway: Robotsvetspositionerare är inte valfria tillbehör i en modern automatiserad svetscell – de är mekanismen som gör robotsvetsning ekonomiskt och tekniskt överlägsen manuell svetsning inom de bredaste tillämpningsområdena. Att välja rätt lägesställartyp, kapacitet och integrationsmetod från början är det enskilt viktigaste tekniska beslutet i alla svetsautomationsprojekt. Prioritera lastkapacitet med marginal, verifiera styrenhetskompatibilitet tidigt och designa säkerhetssystemet parallellt med den mekaniska arkitekturen och mjukvaruarkitekturen.